


שש המצגות הראשונות בתדריך העיתונאים המשותף של AutoSens Europe ו-InCabin Europe בברצלונה המחישו את השינוי שעובר תחום החישה ברכב: STMicroelectronics מנסה להוזיל את מערכות ניטור הנהג, Aptiv ו-Anyverse מעבירות חלק מהבדיקות לעולם הווירטואלי, Deep In Sight משלבת מצלמה ורדאר, KD מכניסה סיבים אופטיים למצלמות ו-Brighter Signals הופכת בד לחיישן.
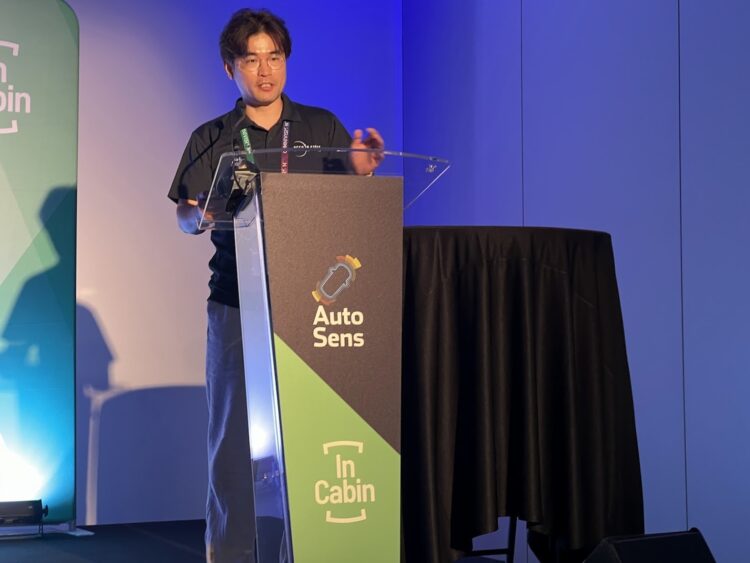
מסיבת העיתונאים המשותפת של AutoSens Europe ו-InCabin Europe, שנערכה ב-23 בספטמבר בברצלונה, כללה 12 מצגות קצרות של חברות הפועלות בתחומי החישה, השבבים, הסימולציה והבינה המלאכותית לרכב. שש המצגות הראשונות התמקדו במידה רבה במתרחש בתוך תא הנוסעים – תחום שעבר בשנים האחרונות ממערכת בסיסית לזיהוי הנהג לאוסף הולך וגדל של חיישנים ואלגוריתמים.
STMicroelectronics: חיישן קטן יותר כדי להוזיל את המערכת כולה
תומאס פרוטו (Thomas Perotto), מנהל מוצרי רכב בחטיבת ההדמיה של STMicroelectronics, פתח את התדריך בהצגת הדור החדש של משפחת SafeSense, המיועדת למערכות ניטור נהג ונוסעים.
לדברי פרוטו, החברה כבר סיפקה יותר מעשרה מיליון חיישני SafeSense. מבחינתו, המספר מעיד בעיקר על כך ששוק ה-DMS וה-OMS, שכמעט לא היה קיים לפני כחמש שנים, נכנס כעת לשלב של ייצור המוני. בשלב הזה השאלה אינה עוד רק מה הרזולוציה או הרגישות הטובה ביותר, אלא כיצד להשיג את הביצועים הדרושים במחיר מערכת נמוך יותר.
לשם כך הציגה ST את VD56GA, חיישן גלובלי ברזולוציית כ-1 מגה-פיקסל. החברה טוענת כי בזכות טכנולוגיית פיקסלים משופרת ורגישות גבוהה לאינפרה-אדום ניתן לקבל ביצועים ברמה של חיישנים בעלי מספר פיקסלים גבוה בהרבה, ובכך לצמצם את עלות החיישן ושאר מרכיבי המצלמה.
בביתן הציגה ST גם מצלמה המוסתרת מאחורי תצוגה, השוואה ישירה לחיישן ברזולוציה גבוהה יותר ומערכת לסנכרון כמה מצלמות בתוך הרכב.
Aptiv: כשפיתוח התוכנה מואץ, הבדיקות הופכות לצוואר הבקבוק
קרייג טרנר (Craig Turner), סגן נשיא ומנהל תחום Digital Cockpit and Middleware ב-Aptiv, הציג פלטפורמה ליצירת נתונים סינתטיים ולבדיקה וירטואלית של מערכות בתוך תא הנוסעים.
טרנר הסביר כי ככל שהמכונית הופכת לרכב מוגדר-תוכנה וככל שבינה מלאכותית מאפשרת למפתחים לשנות תוכנה במהירות, צוואר הבקבוק עובר אל שלב האימות. אי אפשר להחזיר מכונית לכביש ולבצע סדרה מלאה של ניסויים בכל פעם שמתבצע שינוי תוכנה קטן.
Aptiv משתמשת בסביבות וירטואליות כדי להחליף חלק מהניסויים הפיזיים: ניתן לשנות את מבנה תא הנוסעים, מיקום הנוסעים והחפצים, תנאי התאורה והתרחישים, ולהריץ את הניסויים בקנה מידה גדול בענן.
החברה מדווחת על קיצור של כ-70% בזמן ובעלות של חלק מתהליכי האימות. טרנר הדגיש כי אין כוונה להחליף בדיקות פיזיות לחלוטין. לדבריו, נקודת האיזון הסבירה היא בקירוב 80% בדיקות וירטואליות ו-20% בדיקות פיזיות, כאשר האימות הסופי עדיין מתבצע במערכת אמיתית.
Deep In Sight: המצלמה אינה יכולה לראות ילד שמוסתר מאחורי מושב
אינצ׳ן ג׳י (Inchan Ji), סמנכ״ל הטכנולוגיות של Deep In Sight, הציג מערכת למיזוג מידע ממצלמה ומרדאר 60 גיגה-הרץ של Murata.
נקודת המוצא היא המגבלה הפיזיקלית של מצלמה: היא יכולה לספק מידע עשיר מאוד כל עוד העצם נמצא בקו הראייה, אבל היא אינה יכולה לזהות ילד או תינוק המוסתרים מאחורי מושב. רדאר, לעומת זאת, יכול לזהות תנועות זעירות ואף סימנים הקשורים לנשימה ולדופק.
Deep In Sight משלבת את המידע משני החיישנים כדי להפחית גם החמצות וגם התרעות שווא. אחת הדוגמאות שהוצגו היא Child Presence Detection – גילוי ילד שנשאר ברכב גם כאשר המצלמה אינה רואה אותו.
יישום נוסף הוא הערכת תנוחת הנוסע לקראת הפעלת כריות האוויר. אם גופו של נוסע מסתיר את המצלמה בעקבות תאונה, הרדאר יכול לסייע בקביעת מיקומו וגודלו. שימוש שלישי הוא ניטור נגד חדירה: הרדאר, שצריכת החשמל שלו נמוכה, יכול לפעול באופן רציף ולהעיר את המצלמה רק כאשר מתגלה פעילות חשודה.
Anyverse: להכין את התעשייה לבדיקות הבטיחות הווירטואליות של 2029
ויקטור גונזלס (Víctor González), מנכ״ל Anyverse, הציג את Virtual Assessment Implementation Program – VAIP, שנועד להכין יצרניות רכב וספקי Tier 1 למעבר הצפוי של Euro NCAP לשימוש רחב יותר בהערכה וירטואלית.
גונזלס הדגיש שהאתגר אינו ליצור “תמונות יפות” בסימולציה. כדי שנתונים סינתטיים יוכלו להיות חלק מתהליך הערכת בטיחות, צריך למדוד באופן שיטתי את הפער בינם לבין העולם האמיתי ולהוכיח שהתוצאות עקביות.
בשלב הראשון של VAIP מופקים מאגרי נתונים סינתטיים ומושווים לנתונים אמיתיים בכמה כלי רכב ומערכות. לאחר מכן מתוכננת הרחבה למאות ואף אלפי סרטונים ותרחישים, כדי לקבוע כמה נתונים דרושים לביצוע הערכה תקפה.
Euro NCAP מתכננת לשלב בדיקות וירטואליות בפרוטוקולי 2029 עבור DMS, OMS ו-Child Presence Detection. Anyverse מפעילה את התוכנית יחד עם יצרניות וספקים, במטרה ליצור תשתית משותפת ולא פורמט סגור של חברה יחידה.
KD: להתחיל את המעבר לסיבים אופטיים דווקא במצלמות
חואן פרדו (Juan Pardo), סגן המנהל הכללי של KD, טען כי העלייה ברזולוציה, בקצב התמונות ובמספר המצלמות הופכת בהדרגה את חיווט הנחושת למגבלה.
סיבים אופטיים מספקים רוחב פס גבוה יותר, מאפשרים מרחקים גדולים יותר ופוטרים חלק ניכר מבעיות התאימות האלקטרומגנטית. היתרון בולט במיוחד במשאיות, אוטובוסים וכלי ציוד כבדים, שבהם המרחק בין המצלמה למחשב המרכזי עשוי להיות עשרות מטרים, אך KD מזהה עניין גובר גם במכוניות נוסעים וברובוטקסי עתירי חיישנים.
החברה הציגה בברצלונה מערכת מצלמה אופטית של 10 גיגה-ביט, הממירה ממשק MIPI ל-Ethernet אופטי ושולחת את נתוני הווידאו למחשב המרכזי ברכב.
פרדו הסביר שהחברה בחרה להתחיל בקישור של 10 גיגה-ביט למצלמות, אף שהתעשייה כבר מדברת על קישורי backbone של 25 ו-50 גיגה-ביט. לדבריו, המתנה לדור הבא תדחה גם את התפתחות אקוסיסטם הסיבים, המחברים והרתמות. עדיף להתחיל ביישום פחות קריטי כמו מצלמות, לצבור ניסיון ורק אחר כך לעבור לעמוד השדרה המרכזי של הרכב.
Brighter Signals: בד מוליך הופך לחיישן מגע
אנדרו קליין (Andrew Klein), מנכ״ל Brighter Signals, הציג טכנולוגיה מסוג שונה לחלוטין. החברה, שהוקמה לפני כשנה וחצי, הופכת בד מוליך, רך וגמיש למערך חיישנים המסוגל למדוד משקל, לחץ, מיקום וקרבה של גוף אנושי.
אחד היישומים המרכזיים הוא סיווג נוסעים. במקום חיישן משקל פשוט במושב, ניתן למפות את פיזור הלחץ ולשלב אותו עם מדידת קרבה, וכך לנסות להבחין טוב יותר בין ילד גדול לבין מבוגר קטן – הבדל חשוב עבור כריות אוויר ומערכות בטיחות.
החברה מכוונת גם לתזכורת חגורות, גילוי ילדים וליישומי נוחות עתידיים. מעבר לרכב, קליין רואה ברובוטיקה שוק מרכזי: רובוטים מצוידים כיום בראייה מתקדמת, אך לרבים מהם עדיין אין “חוש מישוש” יעיל. Brighter Signals מנסה לספק שכבה כזאת בעלות ובצריכת הספק נמוכות.
במהלך התדריך הודיעה החברה גם על הצטרפותו של ביל רוסו, ותיק תעשיית הרכב ובעל ניסיון רב בשוק הסיני, לדירקטוריון.